-
Haga clic en el menú «Herramientas Opciones» y seleccione «Editor de dispositivos» en la ventana «Opciones».
-
Active la primera casilla de verificación «Mostrar vistas genéricas de configuración de dispositivos» y haga clic en [Aceptar].
Añadir un CM598-CAN
-
Haz clic con el botón derecho del ratón en la ranura deseada situada debajo del nodo «Extension_Bus» y selecciona «Añadir objeto».
Se abre el cuadro de diálogo «Reemplazar objeto:».
-
Haga clic en «CM598_CAN» en la lista y haga clic en [Sustituir objeto].
-
Haz doble clic en «CM598_CAN (CM598-CAN)».
El editor muestra los «parámetros del CM598-CAN».
Están disponibles los siguientes parámetros.
|
Parámetro |
Valor por defecto |
Valor |
Descripción |
|---|---|---|---|
|
Ejecutar en fallo de configuración |
No |
No |
En caso de error de configuración, el programa de usuario no se inicia. |
|
Sí |
El programa de usuario se inicia independientemente de que el módulo de comunicación «CM598-CAN» esté mal configurado. |
||
|
CANopen Modo de sincronización |
Sólo bus de sincronización |
Sólo bus de sincronización |
El «CANopen Manager» envía mensajes SYNC únicamente al «bus CAN». Las propiedades del mensaje de sincronización se configuran en los parámetros de «CANopen Manager». |
|
Sync Bus y tarea |
El «CANopen Manager» envía mensajes SYNC al «bus CAN» y activa una tarea IEC. |
La pestaña «CAN Bus» contiene los ajustes básicos del bus CAN y los ajustes específicos para el protocolo CAN 2.0 B.
Los ajustes de «COB-ID de 29 bits» solo son válidos para el protocolo CAN 2.0 B. Asegúrate de que la opción «Habilitar COB-ID de 29 bits» esté activada. De lo contrario, no se podrán recibir tramas CAN 2.0 B. Los demás parámetros de «Habilitar COB-ID de 29 bits» configuran el filtro de recepción.
SAE J1939
En el ejemplo de aplicación ⮫ AC500 Protocolo SAE J1939 se ofrece un proyecto de ejemplo para el protocolo SAE J1939 en los PLC.
|
Parámetro |
Valor por defecto |
Valor |
Descripción |
|---|---|---|---|
|
Parámetros de bus |
|||
|
Velocidad de transmisión |
250 kBit/s |
10 kBit/s 20 kBit/s 50 kBit/s 100 kBit/s 125 kBit/s 250 kBit/s 500 kBit/s 800 kBit/s 1000 kBit/s |
Velocidad de transmisión en [kBit/s]. |
|
Configuración del nodo |
|||
|
Parada en caso de error de supervisión |
Discapacitados |
Discapacitados |
El gestor no se detiene en caso de error de monitorización (Node Guarding o Heartbeat Error). La pérdida de comunicación con un nodo no afecta a los demás nodos. El gestor intenta restablecer la comunicación con los nodos afectados. |
|
Activado |
Si esta función está activada, el gestor también interrumpe la comunicación con todos los nodos activos que responden. |
||
|
Enviar «Nodo de inicio global» |
Activado |
Discapacitados |
No se envía ningún mensaje «Global Start Node» después de configurar los nodos. |
|
Activado |
Después de configurar los nodos se envía un mensaje «Global Start Node». Todos los nodos se han vuelto a sincronizar. |
||
|
29 Bit COB-ID |
|||
|
Habilitar COB-ID de 29 bits |
Discapacitados |
Discapacitados |
Los CAN-ID de 29 bits están desactivados, pero los CAN-ID de 11 bits siguen activados. |
|
Activado |
Se han habilitado 29 identificadores CAN adicionales de 29 bits. |
||
|
Máscara de aceptación |
0 |
29 bits |
Especifica los bits de un identificador CAN que evalúa el filtro. Por ejemplo, con una máscara de aceptación = 0x1FFFFFFF se evalúan todos los bits. |
|
Código de aceptación |
0 |
29 bits |
Especifica los bits de un identificador CAN que deben estar activados para que el mensaje pase el filtro. Solo son relevantes los bits activados en la máscara de aceptación. |
La pestaña «Asignación de E/S CM598-CAN» contiene la opción de ciclo de bus que se utiliza para la configuración de CANopen. Están disponibles los siguientes parámetros.
|
Parámetro |
Valor por defecto |
Valor |
Descripción |
|---|---|---|---|
|
Tarea de ciclo de bus |
Utilizar la configuración del ciclo del bus padre |
Utilizar la configuración del ciclo del bus padre |
Se utilizan los ajustes de la pestaña de «ajustes del PLC». |
|
Tarea |
Nombre de la tarea que activa el ciclo de bus. |
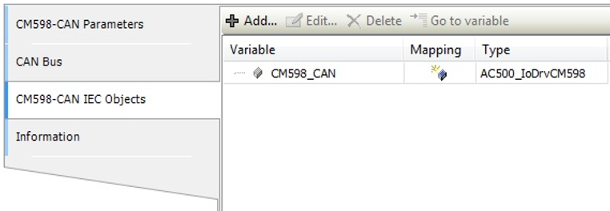
La pestaña «CM598-CAN Objetos IEC» contiene la instancia del controlador de E/S creada.